以前の記事で制作した「コスパ最強!? ロボットアームの作り方」シリーズのロボットアームに、Webカメラを取り付けました。
今回は、木材と金具を使ってアーム先端にWebカメラを固定する方法を、使用した部品とともに写真付きで紹介します。
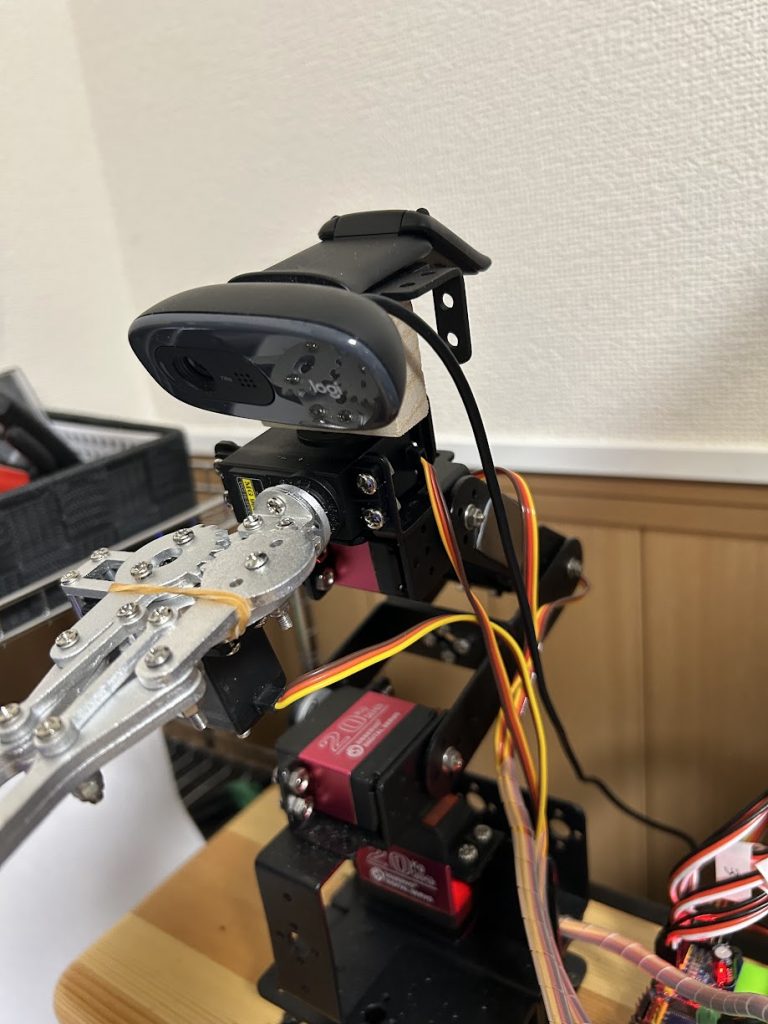
※この記事は、上記シリーズで製作したロボットアームへの取付例です。
ロボットアーム先端にWebカメラを後付けする構成と役割
今回のWebカメラは、ロボットアーム先端のグリッパー付近に取り付けています。
私の場合は、作業エリア全体を見る「上カメラ」と、対象物を近くから撮影する「先端カメラ」の2台を組み合わせています。
- 上カメラ:作業エリア全体を撮影し、対象物のおおよその位置を確認する
- 先端カメラ:ロボットアームを対象物へ近づけた後、近距離から撮影する
このように撮影する位置を分けるため、先端カメラをグリッパー付近へ追加しました。固定にはサーボ固定ホーン、L字ブラケット、木材を使用しています。
取り付けに必要な部品・ネジ一覧
今回使用した部品とネジは以下のとおりです。
| 部品名 | 用途・規格 |
|---|---|
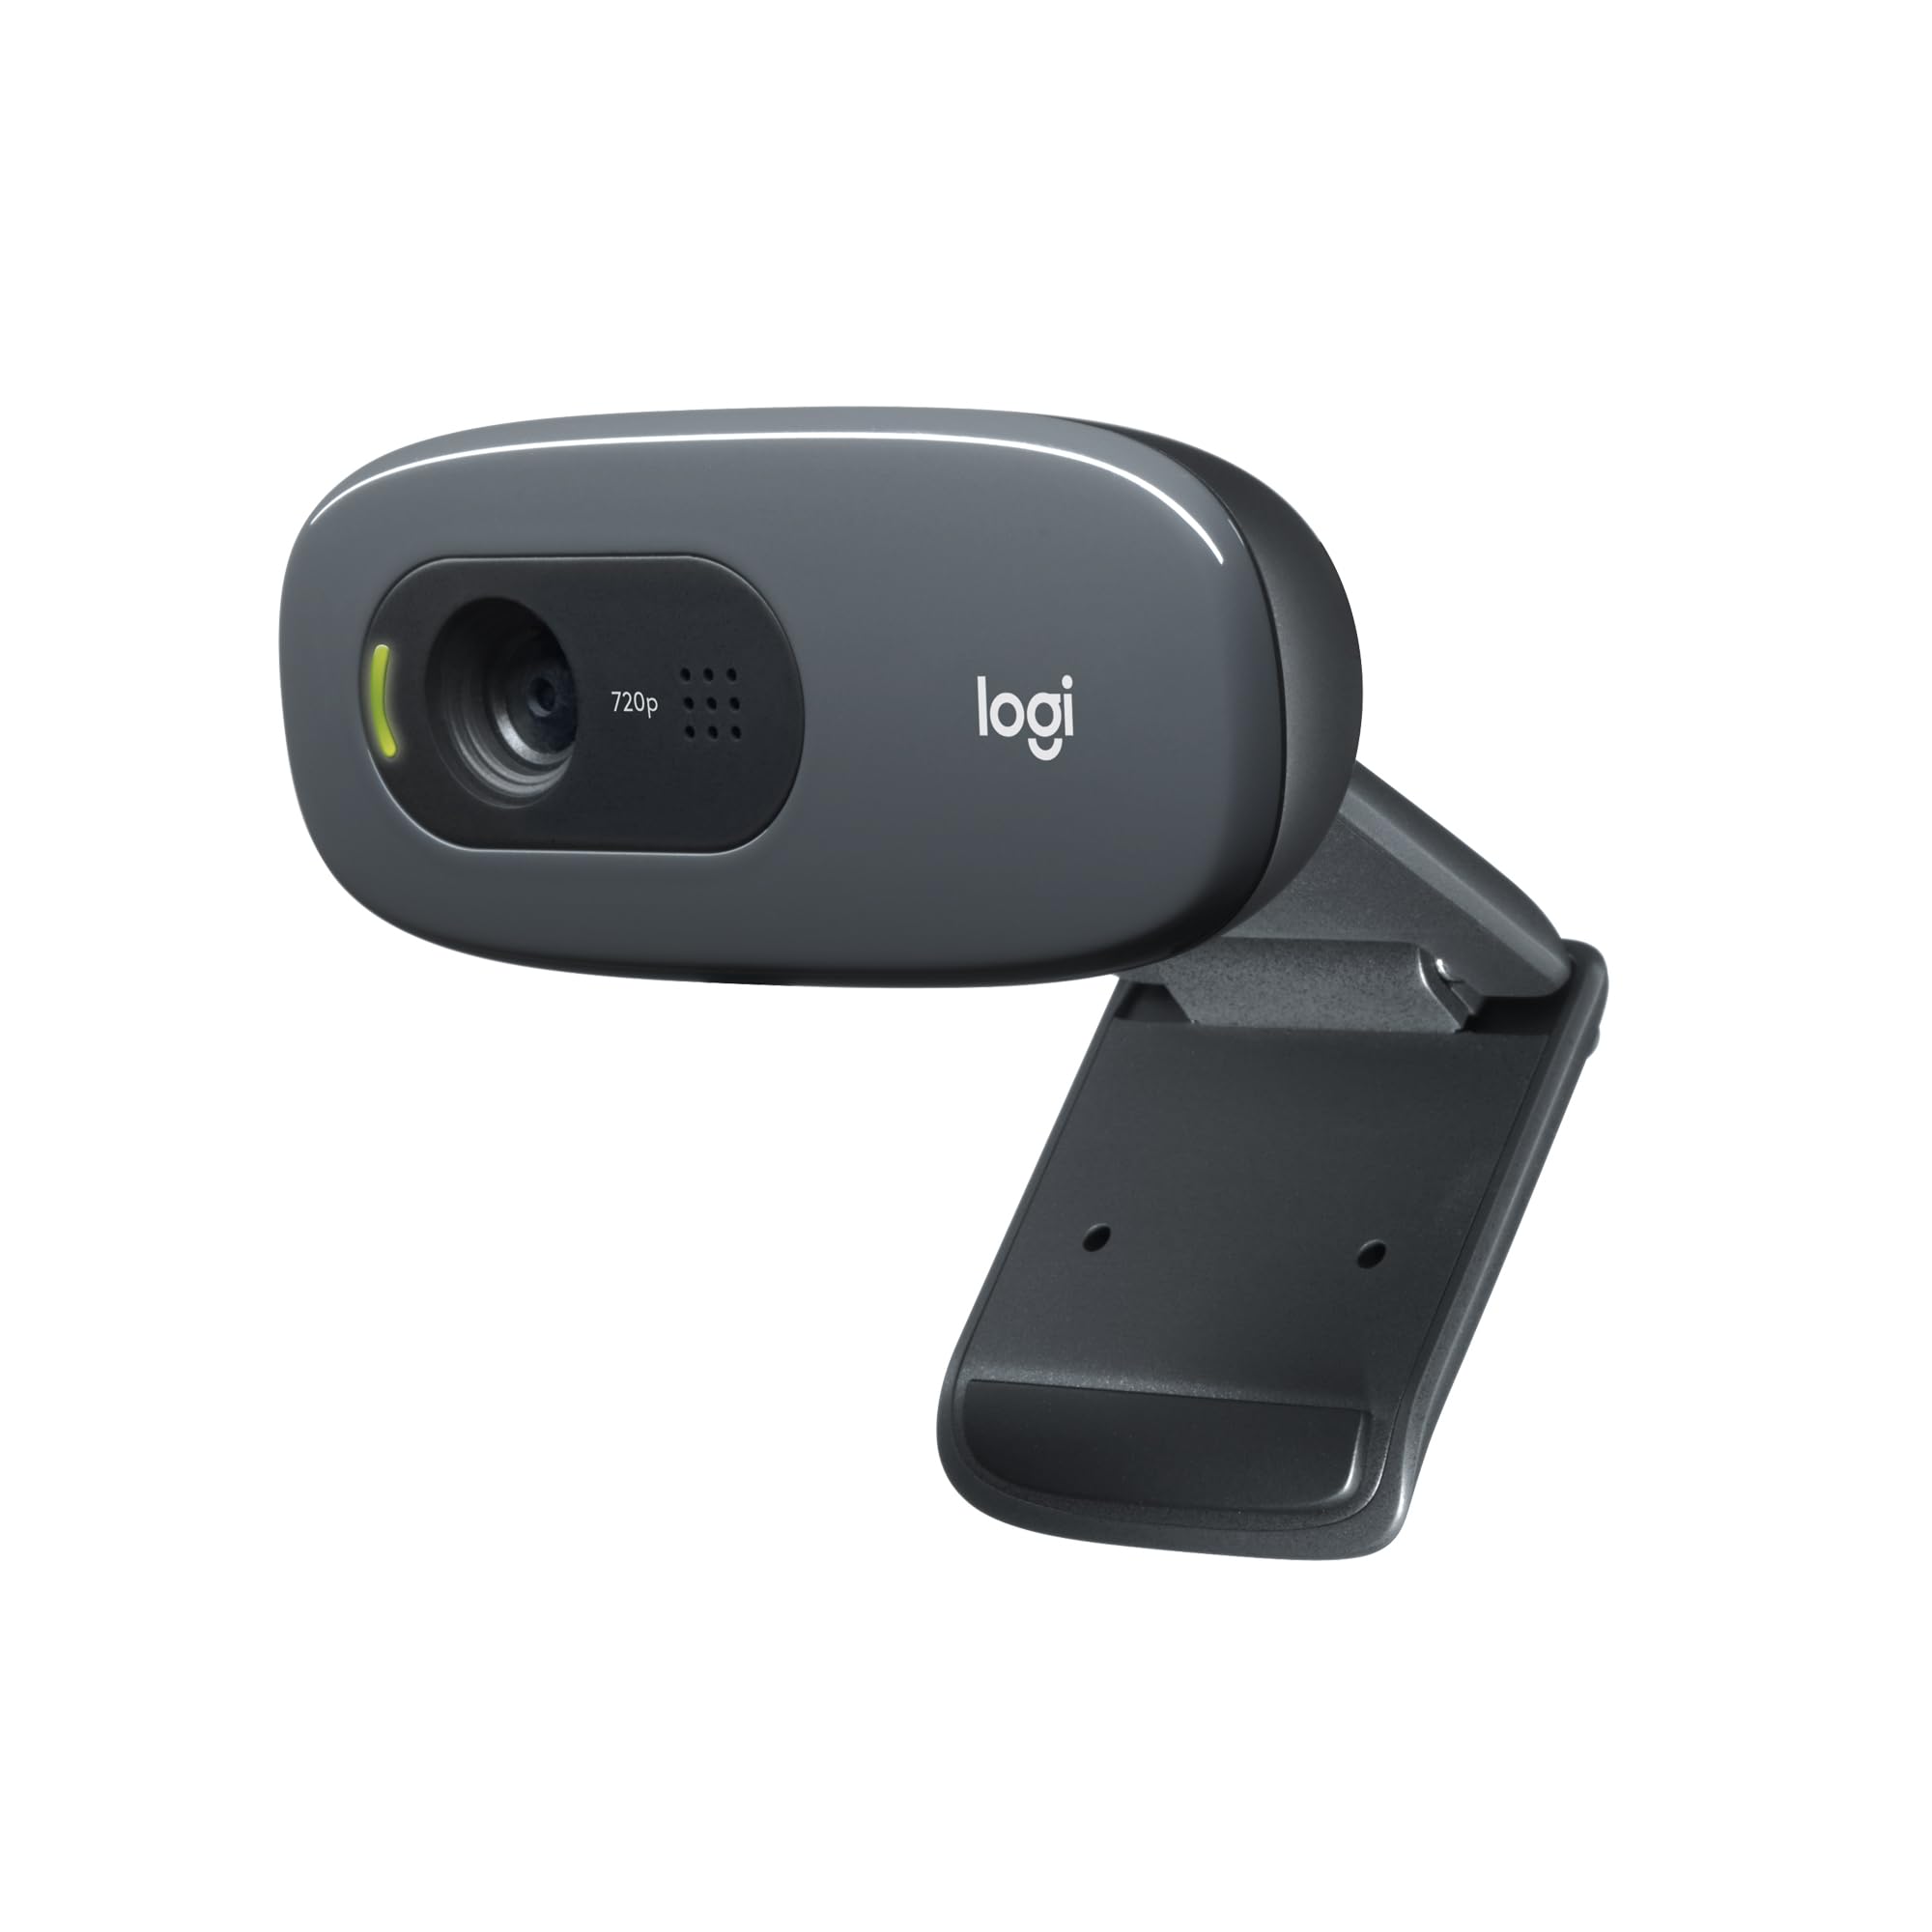
| Logicool C270n | 先端に取り付けるWebカメラ |
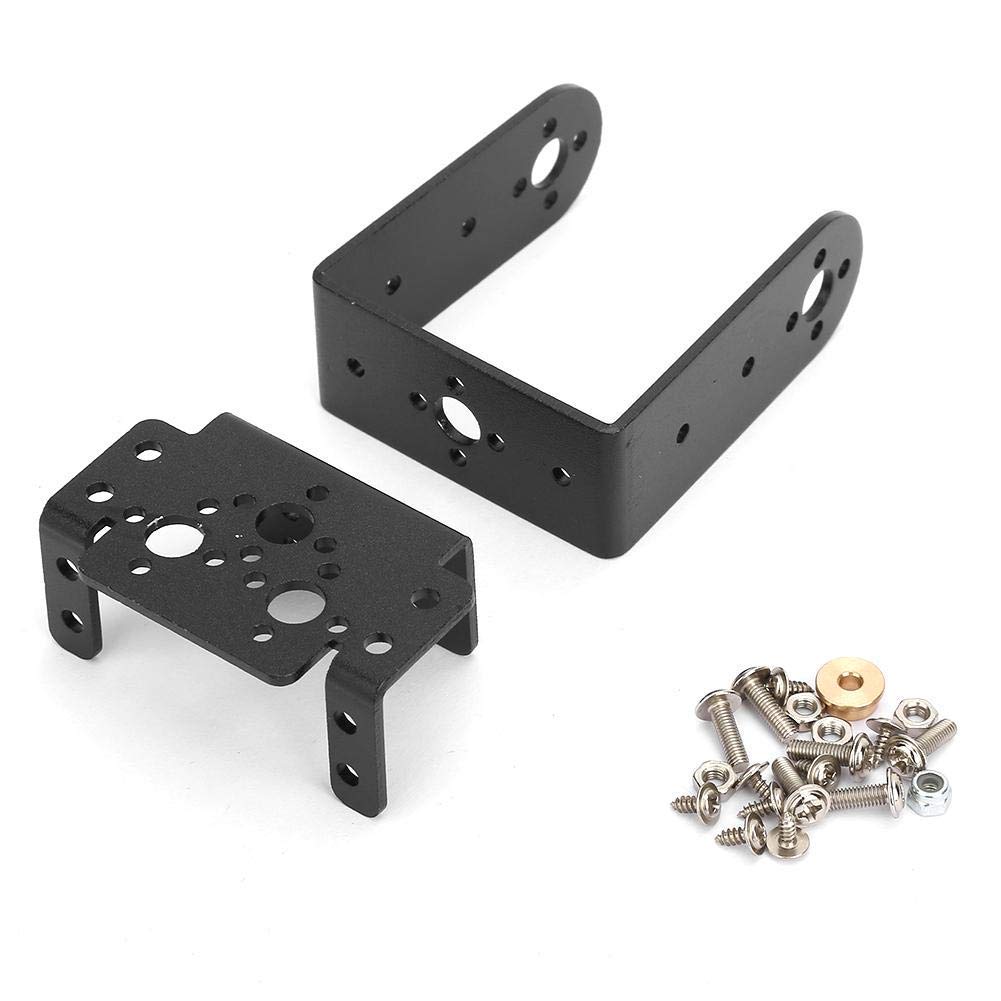
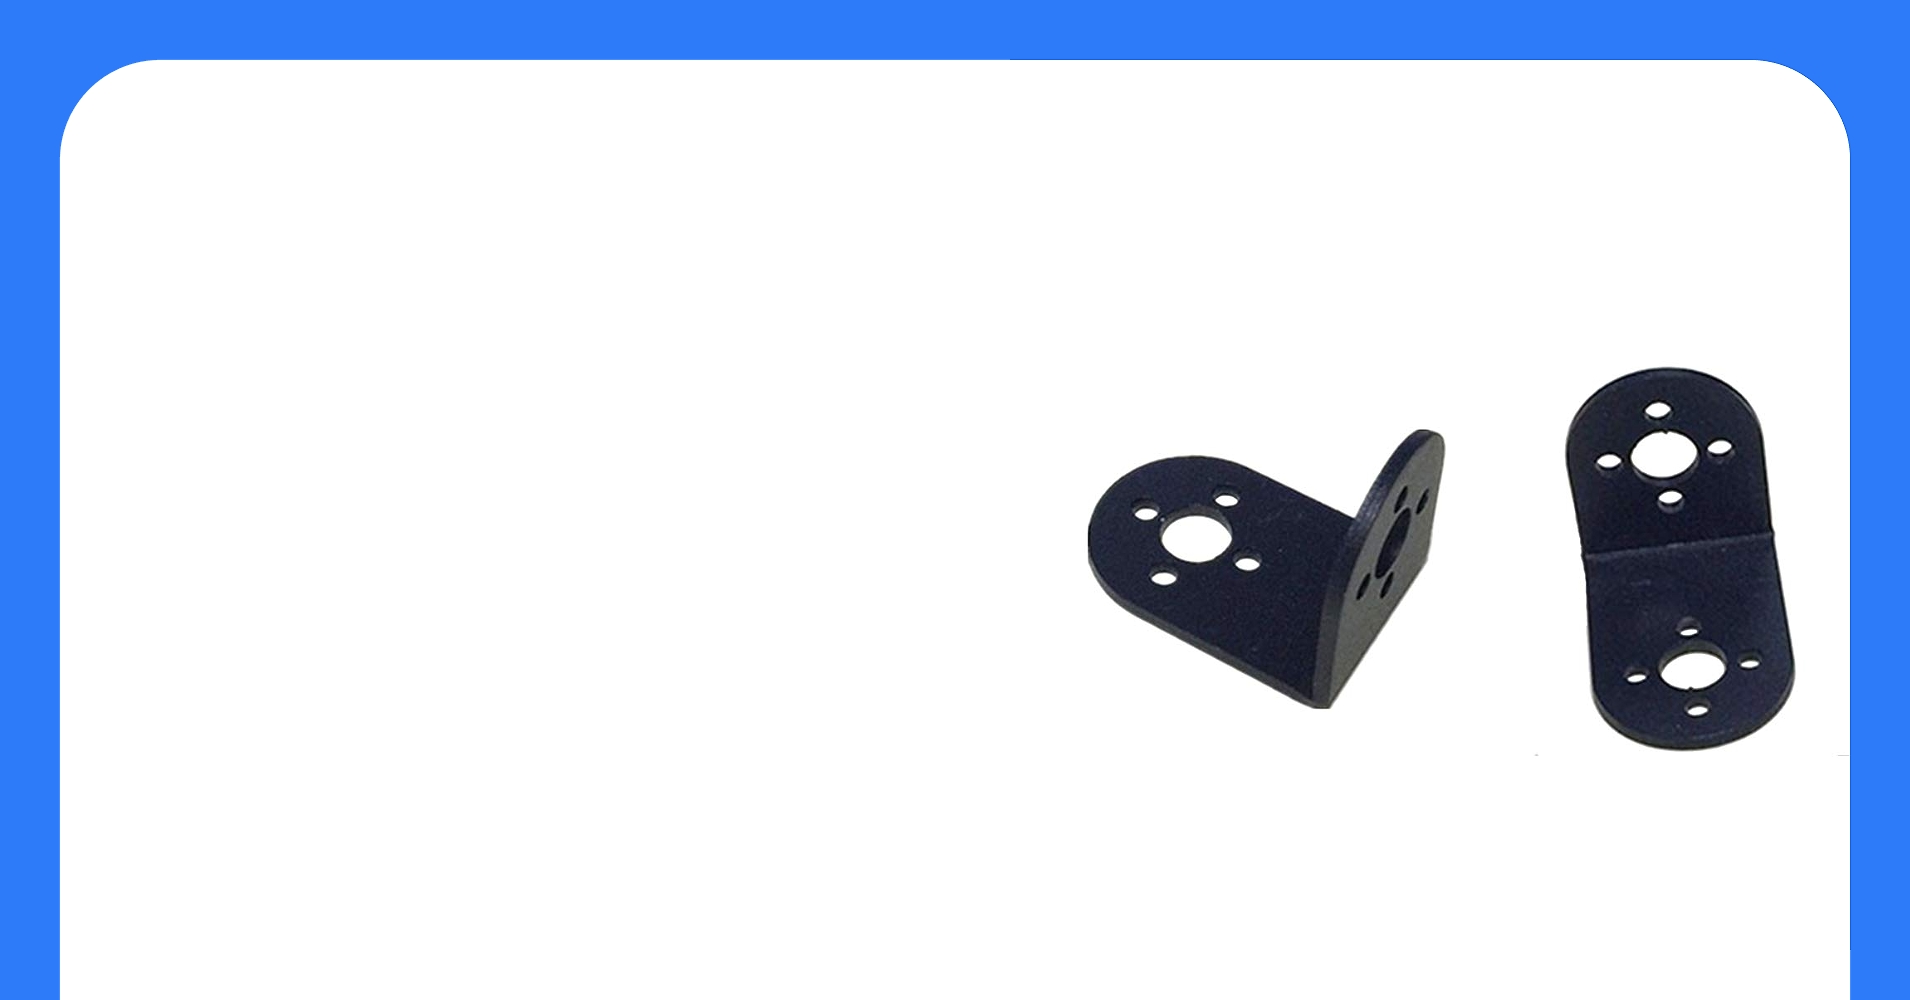
| サーボ固定ホーン | Webカメラと木材の連結(手持ち品) |
| L字ブラケット | カメラユニットとアーム側の連結(手持ち品) |
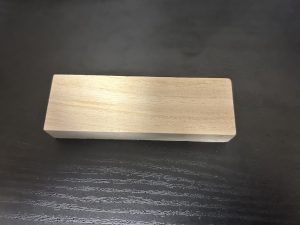
| ダイソー木材(90×30×15mm) | 金具を取り付ける中間部材。半分にカットして使用 |
| M2×6 木ネジ | Webカメラ側の固定 |
| M3×10 木ネジ | 木材への固定 |
| M3×10 小ネジ・ナット | 金具同士の連結 |
Webカメラ(Logicool C270n)
Webカメラには、Logicoolの「C270n」を使用しました。

固定用パーツ・木材・ネジ規格
サーボ固定ホーンとL字ブラケットは、以前から手元にあった部品を使用しました。
以下は同規格・同寸法の参考商品です。
サーボ固定ホーン
L字ブラケット

ダイソーの木材
木材はダイソーで購入した90×30×15mmのものを半分にカットし、2つの金具を取り付ける中間部材として使用しました。
ネジ一覧
使用するネジは以下のとおりです。
- カメラ側の固定:M2×6の木ネジ
- 木材への固定:M3×10の木ネジ
- 金具同士の連結:M3×10の小ネジとナット
【写真で解説】Webカメラ先端固定の4ステップ
ここからは、実際に行った取り付け手順を紹介します。作業前にロボットアームの電源を切り、サーボが不意に動かない状態にしてください。
① Webカメラをサーボ固定ホーンに取り付ける
まず、Webカメラの元のネジを取り外します。
カメラ側のネジ位置にサーボ固定ホーンの穴を合わせ、M2×6のネジで固定します。
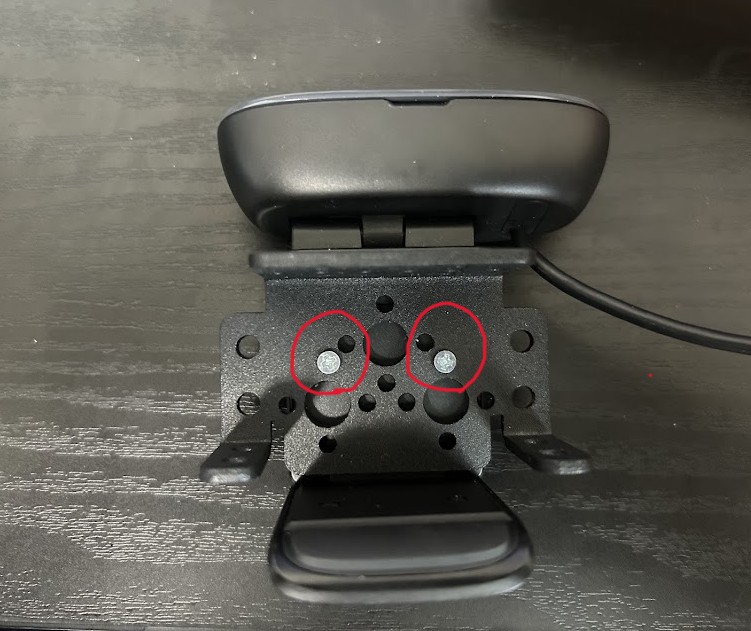
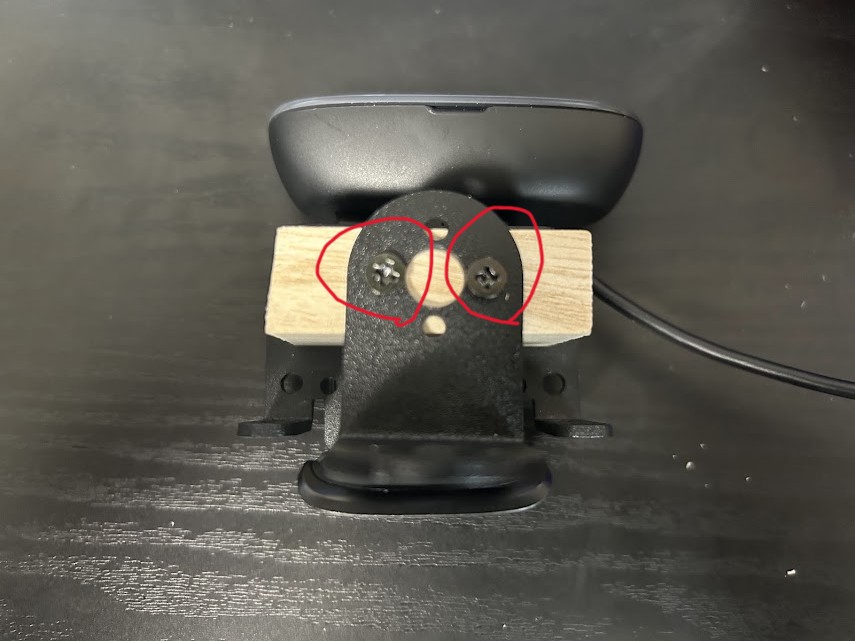
② サーボ固定ホーンを木材へ固定する
次に、半分にカットした木材へサーボ固定ホーンを取り付けます。
M3×10のネジを使って木材へ固定します。
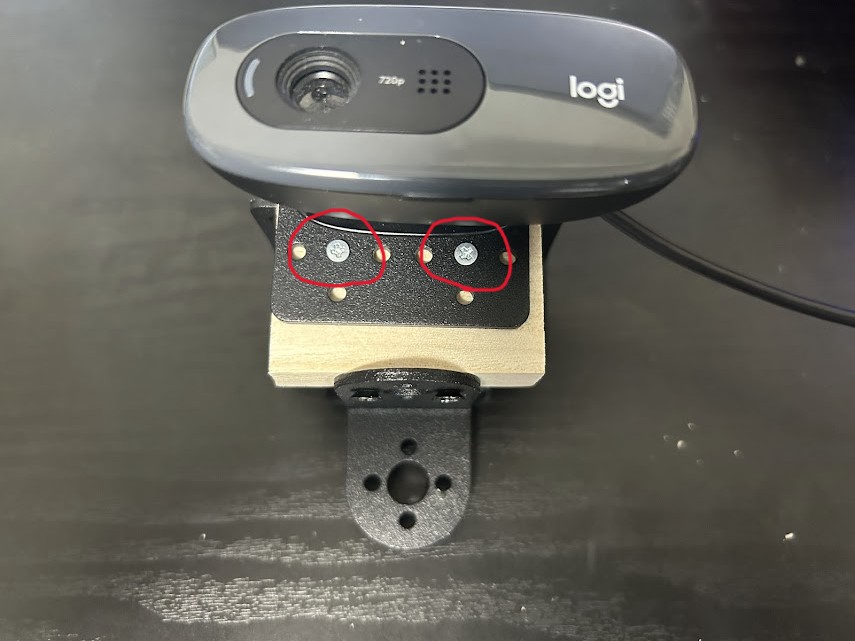
※画像はM2ネジになっていますが、M2ネジでは強度不足で途中で外れてしまったので、最終的にはM3ネジを採用しています。
③ L字ブラケットを木材へ固定する
続いて、L字ブラケットをM3×10のネジで木材へ固定します。
これで、Webカメラ、サーボ固定ホーン、木材、L字ブラケットがつながったカメラユニットになります。
④ サーボ5を外して配線を通し、アームへ固定する
最後に、カメラユニットをロボットアームへ取り付けます。
- アームの下から5番目のサーボ(サーボ5)を一度取り外します。
- アーム側のサーボ固定ホーンと、カメラユニットのL字ブラケットをM3×10の小ネジとナットで固定します。
- サーボ5を元に戻す前に、WebカメラのUSBケーブルを通しておきます。
- ケーブルの通り方を確認し、サーボ5を元の位置へ取り付けます。
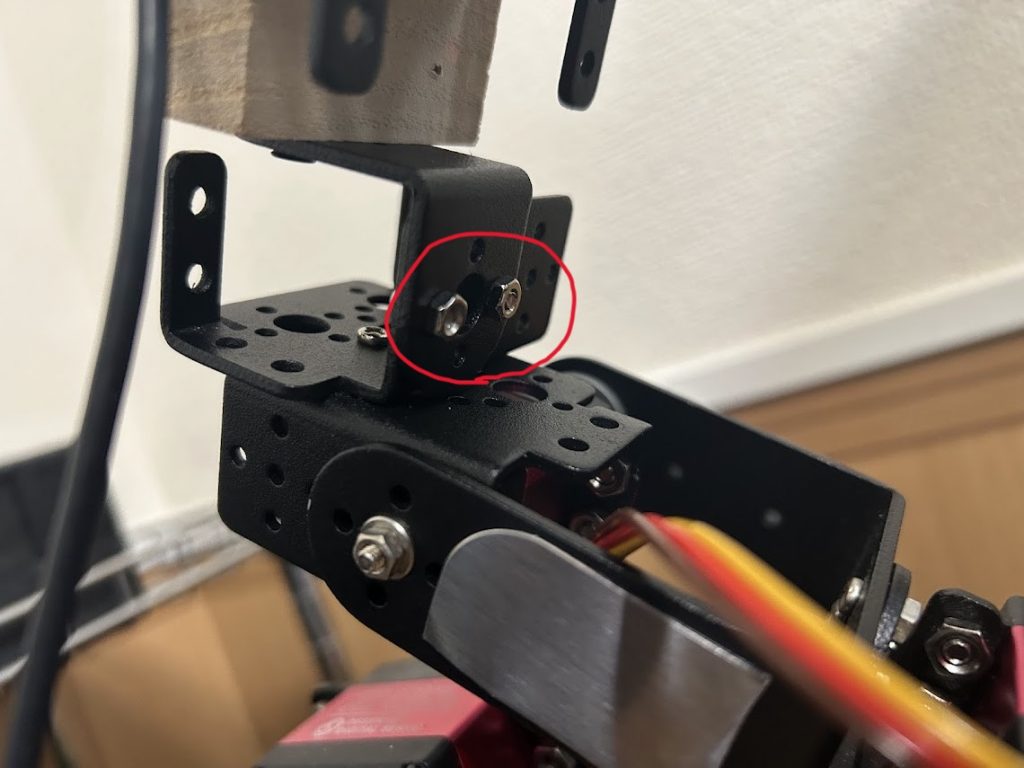
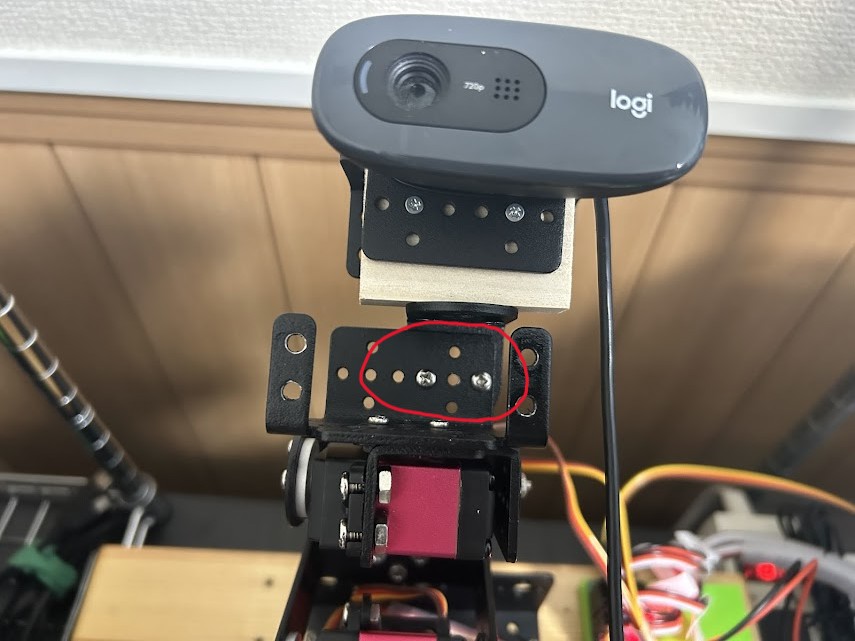
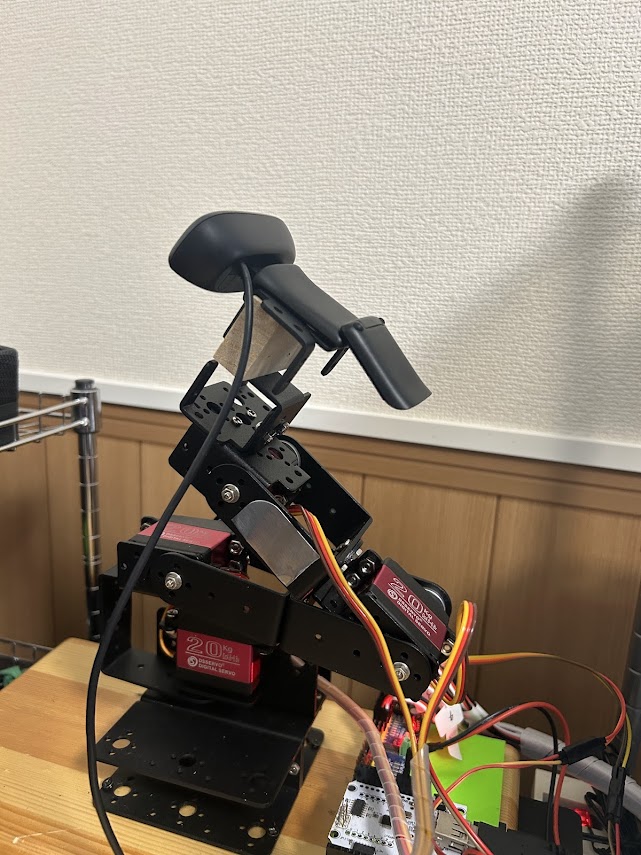
サーボ5を再び取り付ける前に、ケーブルを通しておくことがポイントです。
これでWebカメラの取り付けは完了です。
取り付け後のケーブル取り回しと動作確認
取り付け後は、カメラのケーブルがアームの動作を妨げないか確認します。
- ケーブルの確認:関節の動きでケーブルが引っ張られたり、可動部分に挟まれたりしないか。必要な余裕があるかを確認します。
- 固定部分の確認:木材や金具のネジに緩み・ガタつきがないか確認します。
最初は電源を切った状態で配線や固定状態を目視確認し、その後、周囲の安全を確保して少しずつ動作を確認してください。関節を手で無理に動かさないようにします。
今回の取り付け方法について、長期間の耐久試験を行ったわけではありません。使用中も定期的に固定状態を確認してください。
先端Webカメラの活用例とまとめ
今回取り付けたWebカメラは、対象物を近距離から撮影するために使用しています。
先端カメラと対象物の距離はロボットアームの姿勢によって変わりますが、使用時はおおむね10〜20cm程度です。これは実測した固定距離ではなく、私の使用状況からの概算です。
この先端カメラは、以下の記事で紹介している将棋ロボットにも使用しています。
上カメラと先端カメラを使った位置補正など、全体の仕組みに興味があれば、こちらの記事をご覧ください。
今回は、木材と金具を使ったWebカメラの固定方法を紹介しました。同じロボットアームを製作した方は、先端カメラを追加する際の参考にしてみてください。
コメント